

Please Choose Your Language
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 29-09-2026 Asal: Lokasi


Memilih kamera yang salah menciptakan realitas rekayasa yang membawa bencana. Anda menghadapi jalur produksi yang terhambat, kesalahan penolakan, dan kegagalan bandwidth data yang sangat besar. Hal ini terjadi terus-menerus dalam otomatisasi pabrik. Kita memerlukan pendekatan matematis dan pragmatis dalam pemilihan perangkat keras. Panduan ini melampaui definisi produk dasar. Ini memberikan kerangka kerja sadar risiko untuk mencocokkan spesifikasi kamera dengan aplikasi visi mesin yang presisi. Anda akan mempelajari strategi integrasi yang dapat diprediksi. Anda akan menemukan cara mencapai deteksi cacat yang andal pada waktu siklus target. Dengan mengikuti langkah-langkah ini, Anda memastikan sinergi perangkat keras yang optimal di seluruh penyiapan pemeriksaan Anda. Mari kita selami prinsip inti rekayasa sistem visi.
Resolusi yang diperlukan ditentukan secara ketat oleh Bidang Pandang (FOV) dan ukuran cacat minimum, bukan jumlah megapiksel yang berubah-ubah.
Pemilihan antarmuka (GigE vs. USB3.0) harus menyeimbangkan bandwidth yang diperlukan terhadap batasan panjang kabel dan lingkungan lantai pabrik.
Kamera pemindaian kawasan industri CMOS modern dengan rana global adalah dasar untuk target bergerak, namun format sensor harus benar-benar selaras dengan spesifikasi lensa untuk menghindari vignetting.
Keandalan sistem secara keseluruhan sangat bergantung pada manajemen termal, latensi pemicu, dan integrasi PLC yang kuat.
Anda tidak dapat memilih perangkat keras tanpa landasan matematika yang ditentukan. Banyak insinyur terburu-buru menentukan spesifikasi kamera sebelum menentukan batasan fisik stasiun inspeksi mereka. Kita harus membalikkan kebiasaan ini. Anda harus mulai dengan memetakan realitas mekanis lini produksi Anda.
Pertama, dokumentasikan Field of View (FOV) yang dibutuhkan aplikasi Anda. Ini adalah area fisik yang harus dilihat kamera untuk menangkap bagian tersebut sepenuhnya. Selanjutnya ukur Jarak Kerja (WD). Ini adalah jarak antara lensa kamera dan objek target. Terakhir, hitung Depth of Field (DOF) yang dibutuhkan. Anda memerlukan DOF yang cukup untuk menjaga bagian-bagian tetap dalam fokus yang tajam, meskipun bagian-bagian tersebut bergetar atau sedikit berbeda ketinggiannya pada ban berjalan.
Anda harus menentukan cacat terkecil yang perlu Anda deteksi. Tentukan fitur ini dalam milimeter atau mikrometer. Praktik visi mesin standar memerlukan pemetaan setidaknya tiga hingga empat piksel untuk cacat terkecil ini. Jika Anda memetakan hanya satu piksel ke suatu cacat, keburaman tepi atau noise dapat dengan mudah menyembunyikannya. Kami mengandalkan interpolasi subpiksel dalam perangkat lunak, namun resolusi perangkat keras tetap harus memberikan dasar yang kuat. Memetakan beberapa piksel menjamin kontras yang memadai untuk algoritma pengukuran Anda.
Anda perlu mengukur tarif bagian per menit (PPM). Ukur kecepatan fisik yang tepat dari benda yang bergerak. Metrik ini menetapkan kecepatan bingkai minimum yang diperlukan. Ini juga menentukan waktu pemaparan maksimum yang dapat diterima. Jika waktu pemaparan Anda melebihi durasi yang dibutuhkan objek untuk bergerak satu piksel, Anda akan mendapatkan gerakan buram. Keburaman gerakan merusak kontras tepi, sehingga menyebabkan kesalahan penolakan.
Selalu tambahkan buffer 10% ke FOV Anda untuk memperhitungkan variasi penempatan komponen.
Ukur kecepatan benda pada kecepatan puncaknya, bukan hanya kecepatan rata-rata konveyor.
Verifikasi intensitas pencahayaan sejak dini, karena waktu pencahayaan yang singkat memerlukan pencahayaan yang sangat besar.
Teknologi sensor menentukan kualitas gambar dasar sistem Anda. Anda harus menavigasi labirin terminologi pemasaran untuk menemukan sensor fisik yang tepat untuk aplikasi Anda.
Sensor CCD lama pernah mendominasi penglihatan mesin. Saat ini, sebagian besar sudah ketinggalan zaman. Modern Kamera pemindaian kawasan industri CMOS mewakili standar industri saat ini. Sensor CMOS menghasilkan frame rate yang jauh lebih tinggi. Mereka menawarkan efisiensi kuantum yang unggul dan noise gambar yang jauh lebih rendah. Mereka juga mengonsumsi lebih sedikit daya dan menghasilkan lebih sedikit panas. Kami menetapkan CMOS secara eksklusif untuk semua penerapan inspeksi otomatis baru.
Jenis rana menentukan cara sensor membaca cahaya. Pilihan ini membuat atau menghancurkan aplikasi yang melibatkan gerakan.
Rana Global: Ini memaparkan setiap piksel pada sensor secara bersamaan. Ini membekukan gerakan secara instan. Rana global mutlak diperlukan untuk bagian yang bergerak. Ini mencegah kekaburan gerakan dan menghilangkan distorsi geometris.
Rana Bergulir: Ini membaca sensor baris demi baris. Jika objek bergerak selama proses pembacaan ini, gambar akan melengkung. Sensor rana bergulir lebih murah. Namun, hal ini hanya dapat diterima untuk inspeksi objek stasioner yang ketat dan Anda harus memprioritaskan batasan anggaran.
Perbandingan Jenis Rana Sensor
Tipe Rana |
Metode Pemaparan |
Aplikasi Terbaik |
Risiko Besar |
|---|---|---|---|
Rana Global |
Semua piksel secara bersamaan |
Konveyor berkecepatan tinggi, robotika |
Biaya perangkat keras awal yang sedikit lebih tinggi |
Rana Bergulir |
Berurutan baris demi baris |
Pengukuran bagian stasioner |
Distorsi geometris yang parah pada bagian yang bergerak |
Jangan menebak resolusi Anda. Gunakan matematika eksak. Kami menggunakan rumus standar di seluruh industri untuk menentukan jumlah piksel minimum absolut yang diperlukan untuk tugas inspeksi.
Rumus: (FOV / Ukuran Cacat Minimum) × Pengganda Piksel = Piksel Minimum yang Diperlukan
Misalnya, jika FOV Anda 100mm, cacat Anda adalah 0,1mm, dan Anda ingin 3 piksel per cacat: (100 / 0,1) × 3 = 3000 piksel . Anda memerlukan sensor dengan setidaknya 3000 piksel pada sumbu tersebut. Jangan membeli kamera 20 megapiksel jika menurut perhitungan matematika Anda hanya membutuhkan 5 megapiksel.
Insinyur sering kali mengejar jumlah megapiksel yang tinggi sambil mengabaikan ukuran piksel. Ini adalah kesalahan besar. Piksel individu yang lebih besar (misalnya, 4,5µm atau lebih besar) menangkap lebih banyak cahaya secara signifikan. Mereka menghasilkan sensitivitas cahaya yang unggul dan rentang dinamis yang lebih luas. Jika Anda memilih sensor megapiksel besar yang dimasukkan ke dalam format fisik kecil, piksel mikroskopis akan kesulitan dalam pencahayaan pabrik. Anda akan mengalami gangguan gambar kecuali Anda berinvestasi besar-besaran pada lampu strobo intensitas tinggi.
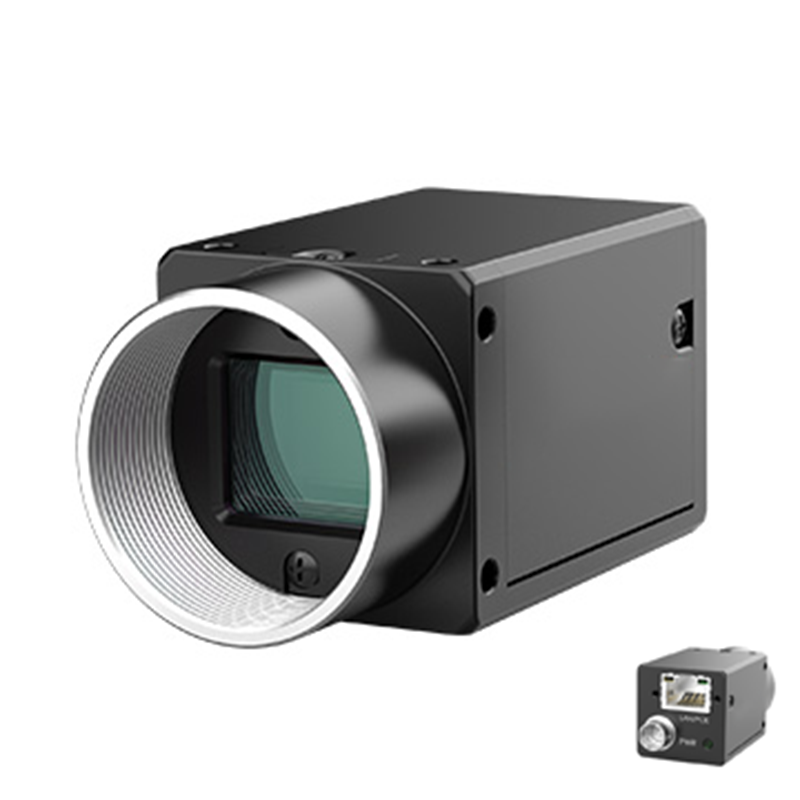
Memindahkan data gambar dari sensor ke PC pemrosesan Anda merupakan hambatan besar. Antarmuka yang Anda pilih menentukan panjang kabel, kecepatan bingkai, dan beban CPU.
GigE Vision adalah standar yang sangat populer untuk lingkungan industri. Ini memungkinkan panjang kabel hingga 100 meter. Standar ini menggunakan infrastruktur Ethernet yang terjangkau dan tersedia secara luas. Ini juga mendukung Power over Ethernet (PoE). Hal ini menghilangkan kebutuhan akan kabel daya terpisah, sehingga menyederhanakan integrasi.
GigE paling cocok untuk sel manufaktur besar, robotika otomatis, dan lingkungan pabrik berjaringan. Saat merencanakan integrasi lantai pabrik pada umumnya, Anda akan sering menentukan standar Kamera pemindai area GigE . Jika pemeriksaan Anda memerlukan resolusi tinggi pada frame rate yang cepat, koneksi standar 1 Gigabit mungkin tersendat. Dalam kasus ini, Anda harus meningkatkan topologi jaringan Anda ke kamera 5GigE atau 10GigE untuk beban data yang lebih berat.
USB3.0 menawarkan keuntungan yang sangat berbeda. Ini memberikan kesederhanaan plug-and-play. Ini memberikan bandwidth luar biasa, mendorong hingga 400 MB/s. Selanjutnya USB3 Vision menggunakan Direct Memory Access (DMA). Hal ini meminimalkan beban CPU selama transfer data, sehingga memberikan lebih banyak daya pemrosesan untuk algoritma visi Anda.
Namun, USB3.0 memiliki batasan fisik yang ketat. Panjang kabel harus tetap di bawah 5 meter tanpa repeater aktif. Antarmuka ini paling cocok untuk inspeksi lokal berkecepatan tinggi di mana PC industri berada tepat di sebelah kamera. Kami memposisikan Kamera industri berkecepatan tinggi USB3.0 sebagai pilihan optimal untuk sistem penglihatan tertanam dan mesin inspeksi yang sangat ringkas.
Untuk casing edge berkecepatan sangat tinggi atau beresolusi besar, Anda dapat menjelajahi CoaXPress atau Camera Link. Antarmuka ini memberikan throughput data yang tak tertandingi. Namun, mereka harus menghadapi trade-off yang parah. Mereka memerlukan kartu pengambil bingkai yang besar dan mahal di dalam PC Anda. Anda harus menghindari ini kecuali GigE atau USB3 standar tidak dapat menangani muatan data matematika Anda.
Sistem penglihatan Anda hanya sekuat optiknya. Memasangkan kamera premium dengan lensa di bawah standar akan menghabiskan seluruh anggaran perangkat keras Anda.
Lensa memproyeksikan gambar melingkar ke sensor persegi panjang. Ini disebut lingkaran gambar. Lingkaran gambar lensa harus selalu sama atau lebih besar dari format sensor kamera. Format sensor yang umum mencakup 1/1,2', 1', dan 4/3'. Jika Anda memasang lensa yang dirancang untuk sensor 1/2' ke kamera sensor 1', Anda akan mengalami vignetting yang parah. Sudut gambar Anda akan tampak hitam seluruhnya, membuat tepi FOV Anda tidak berguna.
Sensor resolusi tinggi memerlukan lensa resolusi tinggi. Fungsi Transfer Modulasi (MTF) lensa menentukan daya penyelesaiannya. MTF harus berhasil menyelesaikan detail hingga ukuran piksel yang tepat pada kamera Anda. Jika kamera Anda memiliki piksel 3,45µm, namun lensa hanya dapat menyelesaikan detail 10µm, gambar yang dihasilkan akan tetap buram. Piksel kamera ekstra terbuang sia-sia.
Anda harus memverifikasi kompatibilitas pemasangan mekanis. Kamera industri terutama menggunakan threading C-mount, CS-mount, atau F-mount.
C-Mount: Standar industri paling umum untuk sensor hingga 4/3'.
CS-Mount: Mirip dengan C-mount tetapi dengan jarak fokus flensa yang lebih pendek. Anda dapat menggunakan lensa C-mount pada kamera CS-mount dengan spacer 5mm, namun tidak sebaliknya.
F-Mount: Diperlukan untuk sensor besar (misalnya, full-frame atau lebih besar) dan lensa telesentris berat untuk mencegah kendurnya dudukan.
Insinyur sering lupa mengunci fokus dan cincin iris pada lensa. Getaran mesin akan memutar cincin ini secara perlahan, sehingga sistem tidak fokus. Selalu beli lensa industri dengan sekrup pengunci mekanis.
Pengujian laboratorium jarang mempersiapkan Anda menghadapi kenyataan di pabrik. Anda harus merekayasa sistem Anda agar dapat bertahan dari perubahan lingkungan yang keras.
Kamera industri memerlukan pengaturan waktu yang tepat. Anda harus memilih antara pemicuan perangkat keras dan pemicuan perangkat lunak. Pemicu perangkat lunak melalui paket ethernet mengalami jitter jaringan yang tidak dapat diprediksi. Ketidakkonsistenan ini merusak sinkronisasi kecepatan tinggi.
Anda memerlukan pemicuan perangkat keras. Kami sangat menyarankan penggunaan GPIO (Input/Output Tujuan Umum) latensi rendah langsung pada kamera. Koneksi fisik ini menyinkronkan kamera secara sempurna dengan pencahayaan LED strobo dan PLC pabrik. Isolasi opto melindungi sirkuit kamera yang rumit dari lonjakan tegangan yang dihasilkan oleh mesin pabrik berat.
Kamera berkecepatan tinggi dan beresolusi tinggi menghasilkan panas yang signifikan. Sensor modern memproses data dalam jumlah besar secara terus menerus. Periksa batas suhu lingkungan pabrikan. Kebanyakan kamera industri menentukan suhu pengoperasian maksimum antara 45°C dan 50°C. Jika Anda memasukkan kamera ke dalam wadah tahan air IP67 untuk lingkungan pencucian, panas yang terperangkap akan menyebabkan gangguan termal pada gambar Anda. Anda mungkin memerlukan heat sink pasif yang dibaut ke badan kamera. Dalam kasus ekstrim, pendinginan udara bertekanan aktif diperlukan.
Lingkungan pabrik menghancurkan koneksi yang rapuh. Kabel konsumen standar akan cepat rusak jika bergerak terus-menerus. Tekankan pentingnya konektor pengunci sekrup untuk kabel USB3.0 dan GigE Anda. Jika Anda memasang kamera ke lengan robotik dengan getaran tinggi, Anda harus menggunakan kabel industri yang khusus, kokoh, dan sangat fleksibel. Kencangkan semua kabel dengan loop pelepas regangan yang tepat untuk mencegah pergeseran konektor.
Dengan memetakan semua batasan teoritis, Anda dapat menyelesaikan daftar pilihan perangkat keras Anda. Ikuti logika sekuensial ini untuk memastikan integrasi sempurna.
Pastikan resolusi, kecepatan bingkai, dan bandwidth antarmuka yang Anda pilih selaras dengan sempurna. Jika kamera Anda mengambil gambar 12 megapiksel dengan kecepatan 60 frame per detik, pastikan antarmuka GigE atau USB3 Anda secara fisik dapat mengirimkan volume data tersebut tanpa menjatuhkan paket. Hitung ulang waktu pemaparan Anda terhadap kecepatan konveyor untuk terakhir kalinya.
Perangkat keras tidak ada gunanya tanpa driver perangkat lunak yang andal. Menilai SDK (Software Development Kit) pabrikan dan arsitektur API. Anda harus memastikan kepatuhan GenICam yang ketat. Standar ini memungkinkan merek kamera yang berbeda untuk menggunakan antarmuka perangkat lunak yang sama. Verifikasi kompatibilitas sempurna dengan pustaka pemrosesan pilihan Anda, baik Anda menggunakan perangkat lunak komersial seperti Halcon atau alat sumber terbuka seperti OpenCV. Sebuah standar yang tepat kamera pemindaian area menjamin pemrograman lebih mudah dan lebih sedikit kerusakan perangkat lunak.
Jangan pernah mengukur pengadaan tanpa pengujian fisik. Kami sangat menyarankan untuk memperoleh unit pinjaman. Banyak vendor menawarkan layanan evaluasi laboratorium. Uji kombinasi kamera, lensa, dan pencahayaan spesifik Anda pada bagian sampel fisik. Lakukan PoC ini di bawah kondisi pencahayaan sekitar yang sesuai dengan lantai pabrik Anda. Hanya setelah memvalidasi stabilitas deteksi cacat, Anda dapat menyetujui pembelian massal.
Pemilihan kamera pemindaian area merupakan latihan fisika optik terapan dan manajemen bandwidth yang ketat. Ini bukan hanya tentang membeli spesifikasi tertinggi yang tersedia.
Anda harus menghitung fitur minimum yang dapat diselesaikan dan FOV secara matematis sebelum melihat lembar data perangkat keras.
Mencocokkan MTF lensa dan lingkaran gambar dengan sensor pilihan Anda sangatlah penting untuk menghindari resolusi dan vignetting yang terbuang.
Pemicu perangkat keras melalui GPIO yang terisolasi secara opto tidak dapat dinegosiasikan untuk lingkungan visi mesin yang tersinkronisasi dan berkecepatan tinggi.
Bersandar sepenuhnya pada protokol standar seperti GenICam, GigE Vision, dan USB3 Vision. Strategi ini membuktikan sistem visi Anda di masa depan dan melindungi tim teknis Anda dari ketergantungan vendor yang ketat.
J: Geometri bagian Anda menentukan pilihan ini. Kamera pemindai area menangkap bingkai persegi panjang, menjadikannya sempurna untuk bagian-bagian terpisah, bidang pandang standar, dan pengambilan robot. Kamera pemindai garis menangkap satu baris piksel secara terus menerus. Anda harus menentukan kamera pemindai garis hanya untuk jaringan material yang berkesinambungan (seperti kertas, baja, atau tekstil) atau untuk benda berbentuk silinder yang berputar pada poros.
J: Penurunan frame biasanya disebabkan oleh kemacetan bandwidth. Soroti akar penyebab berikut: kabel di bawah standar yang melebihi batas ketat 5 meter, pengontrol host USB yang digunakan bersama pada motherboard yang membatasi data, atau alokasi CPU/RAM yang tidak memadai. Selalu gunakan kartu ekspansi PCIe USB3 khusus dengan pengontrol independen per port, dan amankan koneksi dengan kabel pengunci sekrup.
J: Tidak. Jumlah megapiksel yang lebih tinggi sering kali berarti piksel individualnya lebih kecil. Piksel kecil menangkap lebih sedikit cahaya, yang secara signifikan meningkatkan noise gambar di lingkungan standar pabrik. Anda akan memerlukan pencahayaan yang jauh lebih intens dan mahal serta lensa tingkat tinggi dengan MTF superior untuk benar-benar menyelesaikan detail mikroskopis. Selalu sesuaikan resolusi secara matematis dengan ukuran cacat Anda.


