

Please Choose Your Language
Dilihat: 0 Penulis: Editor Situs Waktu Publikasi: 28-09-2026 Asal: Lokasi


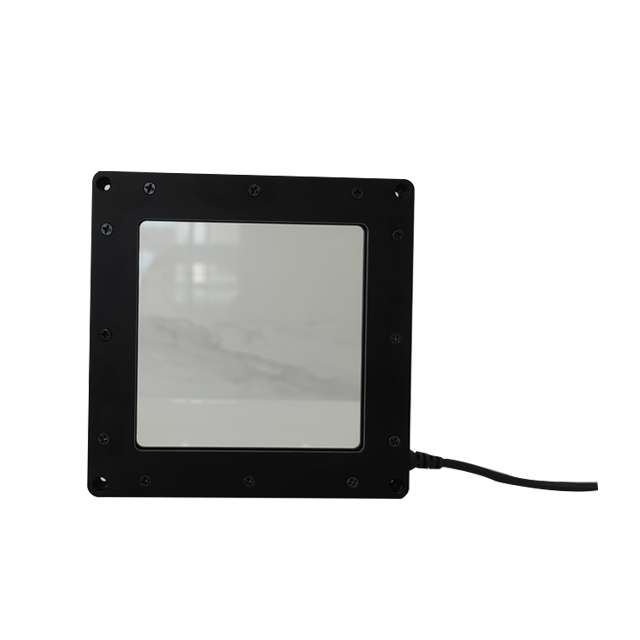
Aturan mendasar yang mengatur inspeksi otomatis: 90% kegagalan penglihatan mesin disebabkan oleh pencahayaan yang kurang optimal, bukan karena resolusi kamera atau algoritme perangkat lunak yang tidak mencukupi. Banyak fasilitas yang masih mengandalkan lampu sekitar pabrik atau perlengkapan komersial dasar untuk jalur inspeksinya. Pengawasan ini sering kali menyebabkan kesalahan penolakan, kontras yang tidak konsisten, dan waktu henti sistem yang mahal. Anda tidak dapat mengharapkan sensor penglihatan untuk mendeteksi kelemahan mikroskopis dengan andal jika bayangan mengaburkan area target. Tujuan kami di sini adalah untuk memberikan kerangka kerja berbasis bukti untuk mengevaluasi dan memilih yang benar cahaya visi mesin . topologi Kami mendasarkan kerangka kerja ini secara ketat pada geometri bagian, reflektifitas material, dan realitas lingkungan inspeksi. Dengan memahami bagaimana foton berinteraksi dengan permukaan yang berbeda, Anda akan mempelajari dengan tepat cara menyesuaikan strategi pencahayaan dengan tantangan inspeksi industri spesifik Anda.
Kontras adalah metrik utama: Tujuan dari lampu visi mesin bukanlah penerangan umum, namun memaksimalkan kontras antara cacat/fitur dan latar belakangnya.
Geometri menentukan topologi: Permukaan specular (reflektif) dan difus (matte) memerlukan struktur pencahayaan yang berbeda secara mendasar (misalnya, pencahayaan koaksial vs. bar).
Panjang gelombang penting: Memanfaatkan spektrum warna tertentu (IR, UV, atau cahaya monokromatik) sering kali memecahkan tantangan inspeksi yang tidak dapat dilakukan hanya dengan pencahayaan struktural.
Manajemen termal sangat penting: Penggunaan LED yang berlebihan secara terus-menerus akan menurunkan masa pakai dan intensitasnya; pengontrol strobo sangat penting untuk jalur otomatis berkecepatan tinggi.
Pencahayaan yang tidak memadai menimbulkan risiko operasional yang parah pada lini produksi mana pun. Ini menciptakan bayangan yang tajam, silau yang tidak dapat diprediksi, dan nilai piksel yang sangat tidak konsisten di seluruh sensor kamera. Artefak fisik ini secara aktif mengacaukan algoritma penglihatan. Perangkat lunak ini mencatat variasi permukaan normal sebagai cacat kritis. Sebaliknya, pencahayaan yang buruk menghilangkan kekurangan yang sebenarnya, menjadikannya sama sekali tidak terlihat oleh sistem otomatis.
Ketidakandalan optik ini membawa dampak bisnis yang besar. Tingkat positif palsu yang tinggi berarti Anda membuang bagian-bagian yang benar-benar bagus. Anda menyia-nyiakan bahan berharga dan mengurangi hasil produksi secara keseluruhan. Angka negatif palsu yang tinggi menimbulkan ancaman yang lebih besar. Melewati suku cadang yang rusak akan menimbulkan risiko kepatuhan yang parah, keluhan pelanggan, dan potensi penarikan produk. Ketika sistem otomatis gagal karena pencahayaan yang buruk, pengerjaan ulang manual menjadi diperlukan. Operator harus memeriksa ulang suku cadang dengan tangan, sehingga menggagalkan seluruh tujuan otomatisasi.
Untuk menghindari jebakan ini, kita harus menetapkan kriteria keberhasilan yang ketat. Gambar yang dioptimalkan memerlukan rasio signal-to-noise yang tinggi. Anda memerlukan gradien tepi yang tajam untuk mengukur dimensi secara akurat. Latar belakang yang seragam memastikan perangkat lunak hanya menganalisis fitur target. Untuk mencapai hal ini memerlukan kontrol yang tepat dan rekayasa atas bagaimana foton mengenai objek yang diperiksa.
Sebuah standar lampu bilah visi mesin terdiri dari susunan LED persegi panjang. Mereka memberikan penerangan yang kuat dan terarah di area target tertentu. Insinyur biasanya memasangnya pada sudut yang relatif terhadap lensa kamera. Mereka unggul dalam menciptakan bayangan strategis. Teknik ini menyoroti cacat topografi 3D seperti goresan dangkal, karakter timbul, atau stempel. Mereka bekerja paling baik pada permukaan datar dan matte. Namun, mereka mempunyai keterbatasan yang berbeda. Jika Anda mengarahkannya ke bahan yang sangat reflektif, maka akan tercipta titik panas yang intens. Silau yang menyilaukan ini menghilangkan seluruh gambar optik.
A lampu cincin penglihatan mesin memberikan penerangan melingkar terus menerus. Anda biasanya memasangnya langsung ke lensa kamera. Ini memastikan sumber cahaya dan sumbu optik berbagi pusat yang sama persis.
Integrator menerapkannya dalam dua konfigurasi utama: bidang terang dan bidang gelap.
Sudut Tinggi (Brightfield): Model ini menghasilkan pencahayaan depan yang seragam. Mereka ideal untuk tugas inspeksi umum dan verifikasi label.
Sudut Rendah (Darkfield): Model ini menampilkan pencahayaan sekilas ke seluruh permukaan. Sudut yang sangat rendah ini menyoroti cacat tepi permukaan, pengetsaan laser, dan ukiran dangkal.
Meskipun mempunyai fleksibilitas yang besar, mereka mempunyai tantangan-tantangan tertentu. Pada objek yang sangat berspekulasi, sering kali menyebabkan silau terpusat. Efek lingkaran 'halo' mengaburkan zona inspeksi pusat yang penting.
A lampu visi mesin koaksial menggunakan pemisah sinar setengah cermin khusus. Cermin internal ini mengarahkan cahaya sejajar sempurna dengan sumbu optik kamera. Lensa melihat langsung melalui jalur yang diterangi.
Mereka ideal untuk memeriksa permukaan datar dan sangat specular. Contoh industri yang umum termasuk logam yang dipoles, wafer semikonduktor, dan kaca lembaran. Sinar sejajar dipantulkan kembali ke lensa. Setiap cacat pada permukaan akan menyebarkan cahaya, tampak gelap sempurna dengan latar belakang putih terang. Keterbatasan utama mereka adalah transmisi cahaya yang tidak efisien. Pemisah sinar menyerap sebagian besar keluaran LED. Mereka memerlukan tingkat intensitas yang jauh lebih tinggi untuk mengimbanginya. Selain itu, alat ini sama sekali tidak efektif pada permukaan yang sangat melengkung.
Lampu kubah sering kali mendapat julukan 'iluminator hari berawan'. Lampu ini menggunakan cahaya tidak langsung dan sangat tersebar. LED internal menghadap ke atas, memantulkan interior bagian dalam berbentuk bola yang terang.
Geometri spesifik ini menghilangkan bayangan tajam dan silau terarah. Mereka memandikan target dengan cahaya seragam dari setiap sudut yang memungkinkan. Mereka mewakili solusi terbaik untuk permukaan reflektif yang rumit, melengkung, atau berkerut. Anda akan sering melihatnya digunakan untuk memeriksa kemasan foil, bantalan bola mengkilap, dan coran aluminium berkontur.
Lampu latar mengikuti logika topologi yang sangat berbeda. Anda menempatkannya tepat di belakang objek target. Mereka menunjuk langsung ke lensa kamera. Konfigurasi ini menciptakan siluet hitam kontras tinggi pada objek dengan latar belakang putih. Mereka tak tertandingi dalam deteksi tepi yang presisi. Saat Anda memerlukan pengukuran dimensi yang tepat atau verifikasi profil luar, lampu latar memberikan gradien tepi paling tajam.
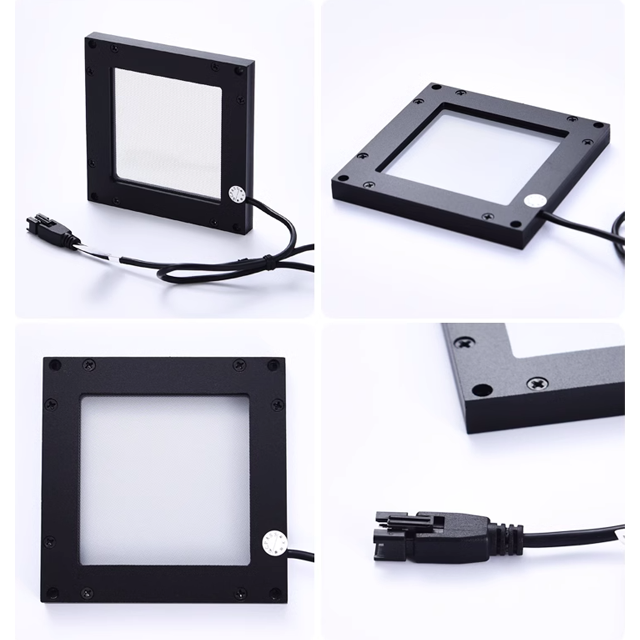
Properti material secara ketat mengatur pilihan pencahayaan Anda. Anda harus mengevaluasi tingkat penularan terlebih dahulu. Bahan buram menghalangi semua cahaya, sehingga memerlukan teknik pencahayaan frontal. Bahan tembus pandang, seperti plastik atau resin tertentu, memungkinkan transmisi parsial. Dalam kasus ini, cahaya latar memperlihatkan rongga internal atau kontaminan asing. Sebagai alternatif, penetrasi IR khusus membantu sensor 'menembus' polimer berwarna namun transparan secara optik.
Reflektivitas permukaan bertindak sebagai variabel penting berikutnya. Anda harus menghormati aturan utama kejadian optik: sudut pantul sama dengan sudut datang. Permukaan specular bertindak persis seperti cermin. Jika Anda mengarahkan sinar terfokus ke mereka, mereka memantulkannya langsung ke sensor. Ini membutakan kamera dan merusak gambar. Untuk memeriksa target specular, Anda memerlukan sumber kubah tersebar atau struktur koaksial paralel. Permukaan yang tersebar, seperti kertas matte atau karet yang tidak dipoles, menyebarkan cahaya secara alami. Mereka mentolerir sumber terarah dengan lebih baik dan sering kali mengharuskannya menghasilkan kontras yang memadai.
Terakhir, analisis kompleksitas geometri bagian tersebut. Permukaan datar cocok dipadukan dengan sinar terarah yang sangat terstruktur. Anda dapat dengan mudah menghitung di mana cahaya akan memantul. Geometri melengkung menyebarkan pantulan secara tak terduga ke seluruh bidang pandang. Tekstur yang rumit biasanya memerlukan cahaya yang tersebar luas. Kubah yang seragam mencegah tekstur kasar itu sendiri agar tidak terlihat sebagai cacat palsu.
Praktik Terbaik Umum untuk Pencocokan Materi:
Jangan sekali-kali menggunakan perlengkapan batang pengarah pada bagian yang melengkung dan bercermin.
Selalu uji lampu latar terlebih dahulu untuk persyaratan pengukuran dimensi apa pun.
Gunakan sudut darkfield khususnya saat mencari goresan pada logam datar.
Matriks Penerangan Material dan Geometri
Jenis Bahan |
Geometri |
Topologi yang Direkomendasikan |
Menghindari |
|---|---|---|---|
Matte / Difusi |
Datar |
Bar, Cincin Sudut Tinggi |
Koaksial (kontras rendah) |
Sangat Reflektif |
Datar |
Koaksial |
Bar (membuat hotspot) |
Sangat Reflektif |
Melengkung / Kompleks |
Kubah |
Koaksial, Bilah Arah |
Buram |
Apa saja (mengukur tepinya) |
Lampu latar |
Pencahayaan depan |
Geometri struktural hanyalah setengah dari persamaan. Pemilihan panjang gelombang sering kali memecahkan tantangan inspeksi yang tidak dapat dilakukan oleh penempatan fisik. Teknik dasarnya melibatkan penyaringan roda warna. Kami menggunakan warna berlawanan pada spektrum untuk menggelapkan fitur tertentu. Misalnya, menekan fitur hijau dengan LED merah akan membuatnya tampak gelap sepenuhnya pada sensor monokrom. Sebaliknya, kami menggunakan warna serupa untuk mencerahkan latar belakang. Lampu merah membuat latar belakang merah tampak putih terang. Hal ini secara artifisial meningkatkan rasio kontras antara cacat dan material di sekitarnya.
Panjang gelombang inframerah beroperasi di luar jarak pandang manusia. Mereka menawarkan sifat fisik yang unik untuk tugas inspeksi industri. IR dengan mudah menembus banyak plastik buram. Hal ini memungkinkan kamera untuk memverifikasi tingkat cairan internal di dalam botol gelap. Selain itu, IR bekerja dengan sangat baik di lingkungan yang mengalami gangguan cahaya sekitar yang tinggi. Dengan melengkapi kamera dengan filter bandpass IR, Anda memblokir semua pencahayaan pabrik yang terlihat. Sensor hanya mencatat strobo IR yang dikontrol dari peralatan Anda.
Panjang gelombang ultraviolet menyelesaikan tugas verifikasi ada/tidaknya yang kompleks. Sinar UV menginduksi fluoresensi di banyak bahan industri. Hal ini menyebabkan perekat tertentu, tinta pengaman, dan minyak bening bersinar terang. Saat Anda menyinari UV ke suatu target, material yang tersembunyi memancarkan cahaya tampak. Ini mengubah butiran lem bening yang tidak terlihat menjadi suar yang bersinar untuk diperiksa oleh kamera.
Permukaan reflektif non-logam sering kali menghasilkan silau yang menyilaukan. Bayangkan bungkus plastik bening yang direntangkan di atas kotak karton. Polarisasi panjang gelombang memecahkan masalah ini. Anda menggunakan filter polarisasi pada sumber LED dan lensa kamera. Dengan menyilangkan sumbu orientasinya pada 90 derajat, Anda menghilangkan silau specular. Hal ini memungkinkan sensor untuk melihat dengan jelas melalui film plastik mengkilap dan memeriksa kode batang di bawahnya.
Desain teoretis harus bertahan dalam kondisi pabrik di dunia nyata. Menjalankan LED dalam mode berkelanjutan menghadirkan risiko signifikan pada jalur cepat. Aplikasi berkecepatan tinggi mengalami keburaman gerakan yang parah jika rana kamera tetap terbuka terlalu lama. Solusinya memerlukan pengontrol strobo perangkat keras. Mereka menembakkan semburan cahaya pendek dan intens yang disinkronkan secara tepat dengan shutter kamera. Nyalanya membekukan gerakan dengan sempurna. Ini juga mencegah degradasi termal. Anda memperpanjang masa pakai LED secara dramatis dengan membiarkannya mendingin di antara kedipan.
Ruang tetap menjadi sumber daya premium dalam sel manufaktur otomatis. Anda harus mengatasi faktor bentuk di awal fase desain. Penutup mesin dan efektor robotik yang ada jarang dapat mengakomodasi perlengkapan berukuran besar. Perlengkapan kubah besar mungkin memberikan hasil optik yang sempurna, namun tidak akan pernah muat di dalam kepala robot pick-and-place yang ringkas. Anda harus menyeimbangkan skenario optik ideal dengan realitas fisik jejak mesin.
Terakhir, hormati lingkungan pengoperasian. Fasilitas makanan, minuman, dan farmasi memerlukan protokol sanitasi yang ketat. Lingkungan pencucian bergantung pada semprotan kimia bertekanan tinggi dan bersuhu tinggi. Rumah aluminium standar akan langsung rusak di sini. Anda harus mewajibkan enklosur dengan rating IP67 atau IP69K. Rumah kokoh ini melindungi perangkat elektronik internal yang sensitif dari masuknya air dan bahan pembersih korosif.
Memilih perangkat keras yang sempurna memerlukan pendekatan sistematis. Ikuti kerangka kerja empat langkah ini untuk mempersempit pilihan Anda secara efisien:
Langkah 1: Tentukan cacat/fiturnya. Tentukan dengan tepat apa yang ingin Anda lihat. Apakah cacat topologinya seperti goresan? Apakah berbasis warna seperti label keselamatan yang hilang? Atau apakah itu dimensional, sehingga memerlukan pengukuran tepi yang tepat?
Langkah 2: Nilai material dan geometri. Kategorikan objek target. Identifikasi apakah permukaannya sangat reflektif atau sangat matte. Perhatikan apakah geometrinya datar seragam atau melengkung agresif.
Langkah 3: Tetapkan jarak kerja dan bidang pandang (FOV). Ukur ruang fisik yang tersedia. Pastikan perlengkapan yang dipilih menjaga keseragaman optik di seluruh zona inspeksi dari jarak kerja tertentu.
Langkah 4: Lakukan Bukti Konsep (PoC). Jangan pernah melewatkan pengujian fisik. Simulasi perangkat lunak tidak dapat mereplikasi gangguan sekitar atau tekstur mikro dengan sempurna. Pengujian fisik dengan integrator visi atau laboratorium tidak dapat dinegosiasikan sebelum pengadaan akhir.
Pemilihan perangkat keras visi mesin mewakili proses keputusan berbasis geometris dan fisika. Ini bukanlah pembelian perangkat keras yang umum. Pilihan yang kurang optimal secara langsung menyebabkan penolakan palsu dan penghentian jalur. Anda harus memprioritaskan pembuatan kontras dibandingkan kecerahan mentah di setiap skenario. Evaluasi reflektifitas material target Anda, analisis geometri fisiknya, dan manfaatkan panjang gelombang tertentu untuk mengisolasi cacat kritis.
Sebagai rekomendasi terakhir, berkolaborasilah secara intensif dengan integrator sistem yang berpengalaman. Selalu minta peralatan peminjaman dari produsen. Anda harus memvalidasi topologi pilihan Anda pada bagian produksi sebenarnya dalam kondisi pabrik sebenarnya sebelum menskalakan penerapan Anda di beberapa jalur.
J: Panel komersial standar tidak memiliki intensitas yang seragam dan kontrol panjang gelombang yang tepat. Mereka juga mengalami nyala atau kedipan tak terduga yang tidak dapat dilihat oleh mata manusia, namun kamera berkecepatan tinggi dapat menangkapnya dengan mudah. Hal ini menyebabkan pembacaan kamera tidak konsisten, sehingga membuat algoritme penglihatan tidak dapat diandalkan untuk tugas inspeksi yang akurat.
J: Metode yang paling efektif adalah menggunakan pencahayaan dengan panjang gelombang tertentu, seperti inframerah (IR) atau LED merah pita sempit. Anda memasangkan sumber ini dengan filter bandpass yang cocok yang dipasang pada lensa kamera. Filter memblokir semua sumber cahaya lainnya, hanya memungkinkan cahaya inspeksi terkontrol Anda mencapai sensor.
J: Anda harus menggunakan konfigurasi darkfield (sudut rendah) ketika Anda perlu menyorot fitur yang timbul atau menjorok ke dalam pada latar belakang datar. Sudut cahaya sekilas melewati permukaan datar namun menangkap tepi goresan, teks yang dicap, atau goresan laser, membuatnya bersinar dengan latar belakang gelap.
J: Panas berlebihan adalah penyebab utama degradasi LED. Pengoperasian terus-menerus pada tingkat intensitas tinggi akan merusak dioda internal seiring waktu, menyebabkan keluaran turun dengan cepat. Anda mengurangi hal ini dengan memastikan pembuangan panas yang tepat dan menggunakan pengontrol strobo untuk menyalakan LED hanya saat kamera terpicu.


